Un robot con ferrofluido e imanesio retira mas de la mitad de los plasticos en pruebas controladas de piscina
El prototipo Ecoferroquatics, desarrollado por el estudiante canadiense Moroti Adegboyega, obtuvo un promedio de 1,73 piezas recolectadas por minuto en nueve ensayos. La plataforma articula un sistema de reconocimiento visual con un compuesto magnetico para capturar residuos sin recurrir a redes de arrastre, aunque todavia no fue testeada en rios ni lagos.
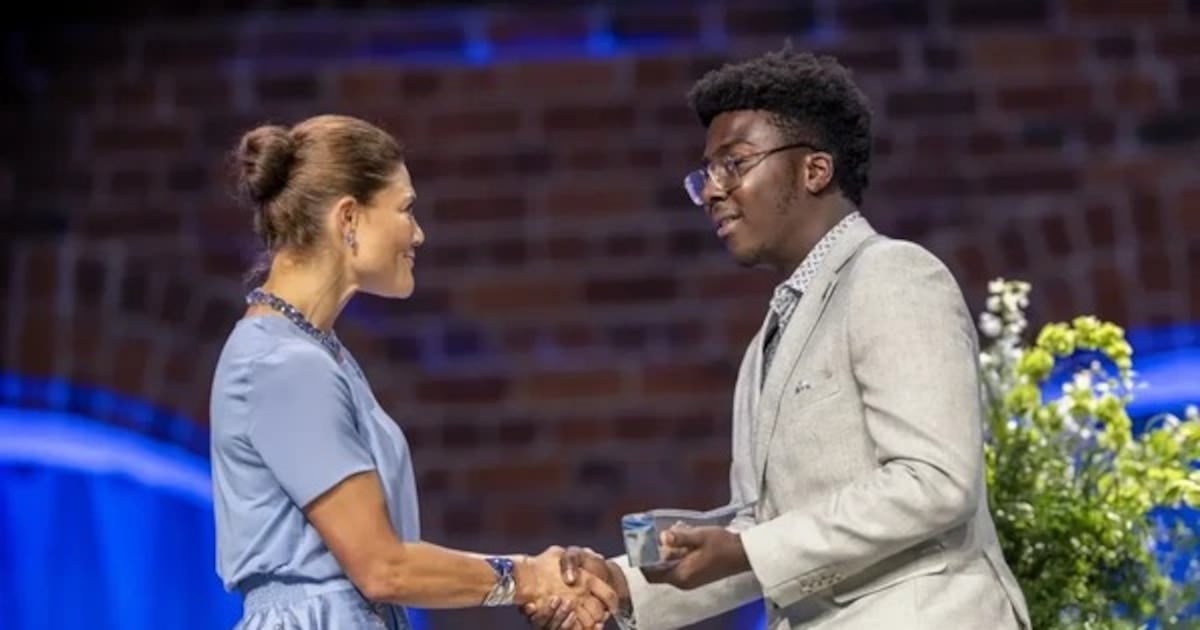
Un robot equipado con inteligencia artificial y un compuesto magnetico conocido como ferrofluido logro retirar el 51,85 por ciento de los plasticos presentes en pruebas realizadas en una piscina. Asi lo establecio el informe tecnico presentado por su creador, el estudiante canadiense Moroti Adegboyega, de 17 anos, en el marco del Stockholm Junior Water Prize 2026, donde el proyecto resulto ganador.
Los ensayos, en cantidad de nueve, se desarrollaron en un entorno controlado con residuos de diferentes dimensiones y tipos. El prototipo, denominado Ecoferroquatics, alcanzo una tasa promedio de recoleccion de 1,73 piezas por minuto. El sistema combina una etapa de reconocimiento visual, que identifica los plasticos sobre la superficie del agua, con otra de extraccion magnetica, que los retira del liquido.
Una arquitectura en dos etapas
La tarea se divide entre dos tecnologias complementarias. Por un lado, la inteligencia artificial reconoce los residuos y determina su ubicacion en el agua. Esa informacion se transmite a los microcontroladores (los circuitos electronicos que gobiernan el desplazamiento del aparato) para que la plataforma movil avance hasta el punto donde se encuentra el objeto detectado.
Una vez en posicion, la extraccion queda a cargo del ferrofluido y de los imanes incorporados al equipo. El ferrofluido es un liquido magnetico que puede adherirse al plastico y, al mismo tiempo, responde al campo magnetico generado por los imanes del robot, lo que permite retirar el residuo sin necesidad de redes ni mecanismos de arrastre.
La composicion del ferrofluido
Adegboyega elaboro el ferrofluido con tres componentes: aceite vegetal, magnetita y acido oleico. Cada uno cumple una funcion especifica dentro del mecanismo de recoleccion. El aceite vegetal sirve de base y facilita el contacto con los desechos. La magnetita, un oxido de hierro, aporta la respuesta al campo magnetico. El acido oleico, por su parte, cumple la funcion de surfactante, es decir, mantiene las particulas magneticas separadas y evita que el compuesto se aglomere.
- Aceite vegetal: actua como base del liquido y facilita el contacto con los residuos plasticos.
- Magnetita: mineral que responde al campo magnetico generado por los imanes del robot.
- Acido oleico: surfactante que mantiene las particculas magneticas dispersas en el liquido.
Comparacion con sistemas convencionales
La prueba de campo incluyo una comparacion con un tamiz convencional, una malla utilizada de manera habitual para retener particulas en el agua. En los ensayos con microplasticos, el prototipo obtuvo mejores resultados que ese filtro basico. La diferencia se explica porque las particulas pequenas pueden atravesar las aberturas de una malla, mientras que el compuesto magnetico logra fijarse a ellas.
El rendimiento del 51,85 por ciento de retiro en piscina representa una medicion concreta de la aplicabilidad de la inteligencia artificial a la problematica de la contaminacion plastica en ambientes acuaticos. Sin embargo, el propio informe senala que el prototipo todavia requiere modificaciones antes de operar en ambientes naturales como rios o lagos, donde las condiciones de corriente, oleaje y turbidez del agua pueden alterar el funcionamiento tanto del sistema de reconocimiento visual como del mecanismo de adherencia del ferrofluido.
Adegboyega desarrollo la plataforma movil despues de conocer una experiencia que separaba residuos mediante una mezcla de agua y ferrofluido. Considero que ese procedimiento presentaba dificultades para trasladarlo a un curso de agua real, y por eso decidio disenar un dispositivo autonomo capaz de desplazarse, identificar y recolectar plasticos de manera selectiva. Queda por confirmar en que plazos se realizaran las pruebas en cuerpos de agua abiertos y que institucion o empresa estarian a cargo de la fabricacion a escala del prototipo.